AlgoSLAM
通过手机进行扫描操作与数据采集,配合 AS7 完成现场作业。
软件下载 AlgoSLAM →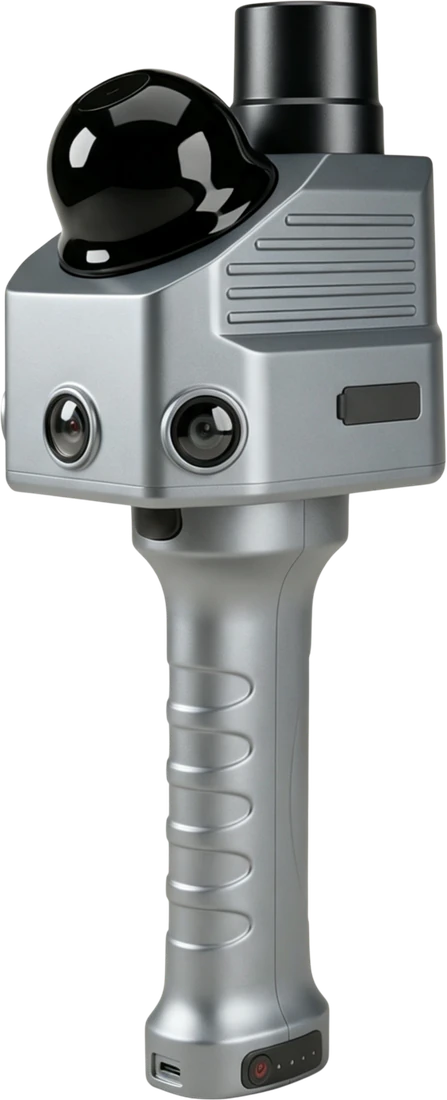
手持三维建图
高精度 INS 与 SLAM 深度融合,支持手持三维建图、高清真彩赋色与桌面后处理,标配 RTK 功能。
咨询产品方案从现场采集,到点云成果
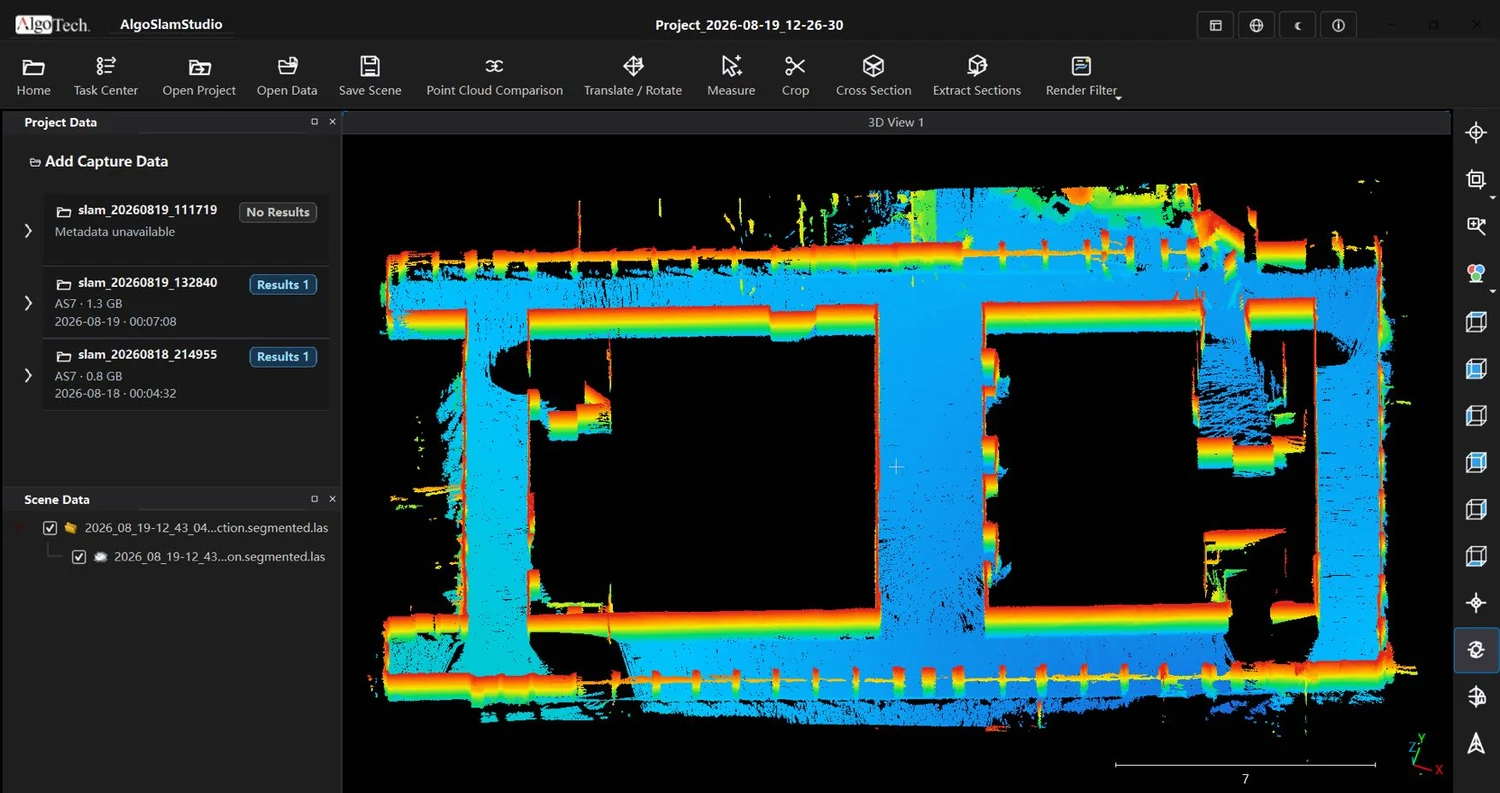
查看采集的空间结构,通过桌面后处理进一步精化点云成果。
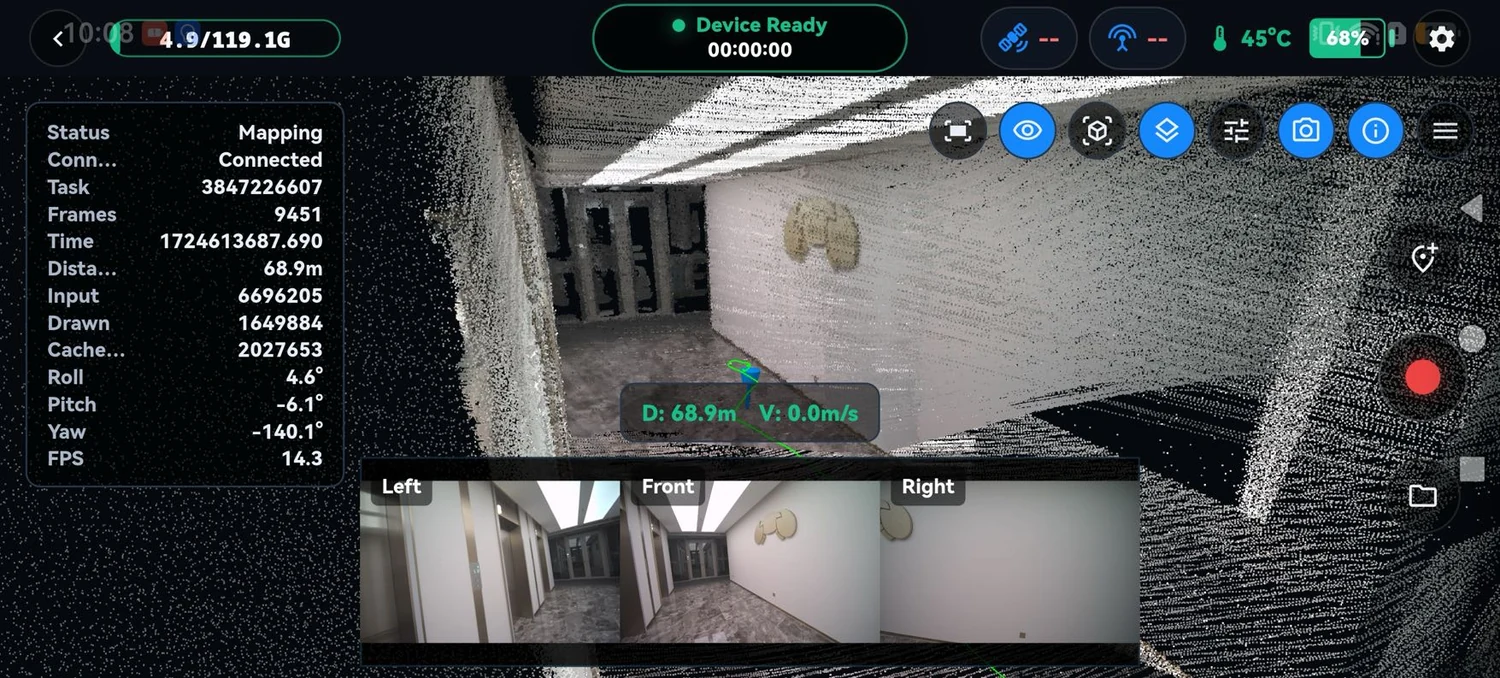
三摄像头采集色彩信息,让点云同时呈现空间几何与真实色彩。
| 绝对精度 | 3 cm |
|---|---|
| 相对精度 | 1 cm |
| 供电方式 | 手柄电池 |
| 扫描续航(单电池) | 4 小时 |
| 数据存储 | 128 GB |
| 重量(含电池) | 1.23 kg |
| 工作温度 | −20 °C ~ +50 °C |
| 防护等级 | IP52 |
| 激光安全等级 | 1 级,人眼安全 |
|---|---|
| 测距范围 |
0.2–40 m(10%) 70 m(80%) |
| 点频 | 19.2 万点/秒 |
| 激光雷达视场角 | 360° (H) × 40.5° (V) |
| 摄像头数量 | 3 |
| 摄像头分辨率 | 2.3 MP |
| 卫星系统 | GPS / GLONASS / BeiDou / Galileo / QZSS |
|---|---|
| RTK 功能 | 标配 |
| IMU 频率 | 200 Hz |
| 陀螺仪零偏 | 0.5 °/h |
| Wi-Fi | 2.4 GHz / 5 GHz |
|---|---|
| USB Type-C | 直连手机或电脑 |
以上参数依据 AS7 产品资料整理。资料未注明精度测试条件,具体作业场景与配置请联系团队确认。
配套软件
通过手机进行扫描操作与数据采集,配合 AS7 完成现场作业。
软件下载 AlgoSLAM →专业桌面点云后处理软件,对采集数据进行后处理与精度精化。
软件下载 AlgoStudio →让我们共同创造精准价值